
Получить консультацию
Пожалуйста, заполните все поля
*Обязательное поле
Долгое время GPS был эталоном навигации для БпЛА. Но за последние годы ситуация кардинально изменилась.
Глушение, подмена и потеря спутникового сигнала стали массовой проблемой.
Полагаться только на GPS/GNSS сегодня, означает что БпЛА рискует потерять ориентацию, отклониться от маршрута и полностью провалить миссию.
+58%
рост числа сообщений о подавлении GPS (джемминг)
+375%
рост числа сообщений о подмене GPS (спуфинг)
36,000+
событий, связанных с помехами спутниковой навигации
Источник: ICAO / IATA, 2024
GPS больше нельзя доверять.
Проблема

Джемминг
Сигнал подавляется в GNSS диапазоне.
Спуфинг
Передача ложных навигационных данных.
Потеря связи
Связь со спутником прервана.


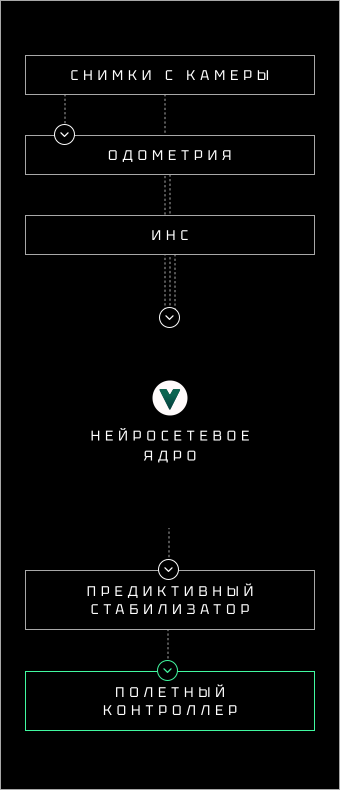
Процесс определения координат

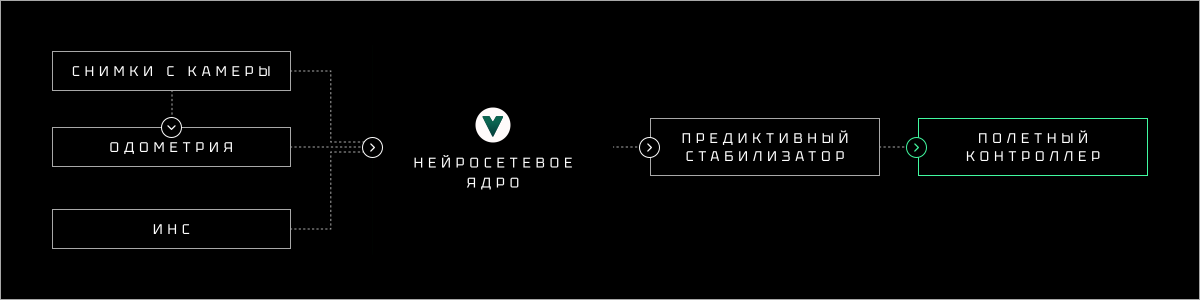
предиктивный стабилизатор
Сглаживает изменение координат для плавного полета БпЛА.
Холодный
старт
работает без начальной координаты старта
CPU
работает без GPU или NPU
700м
максимальная высота полета
< 50м
медианное отклонение
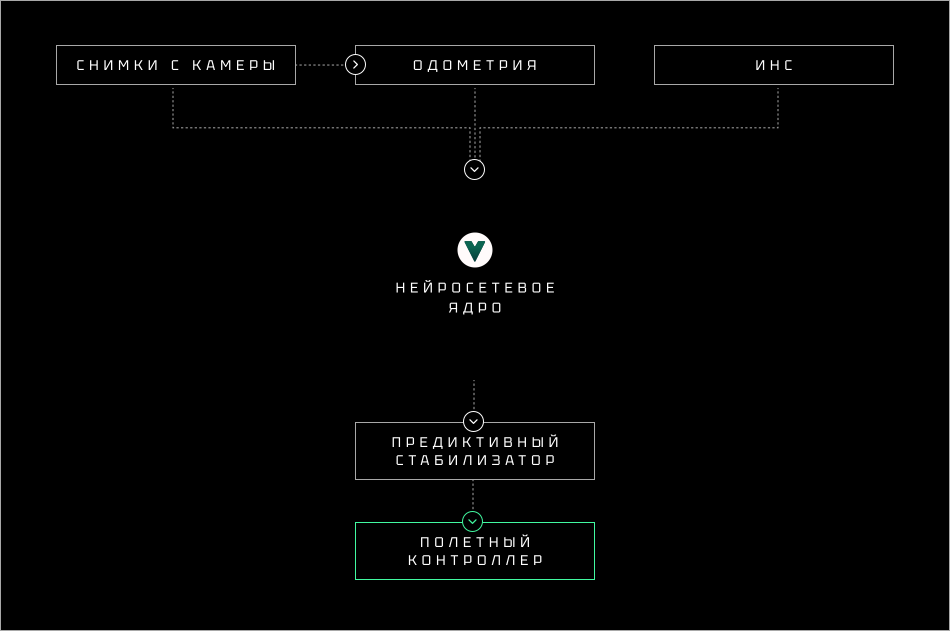
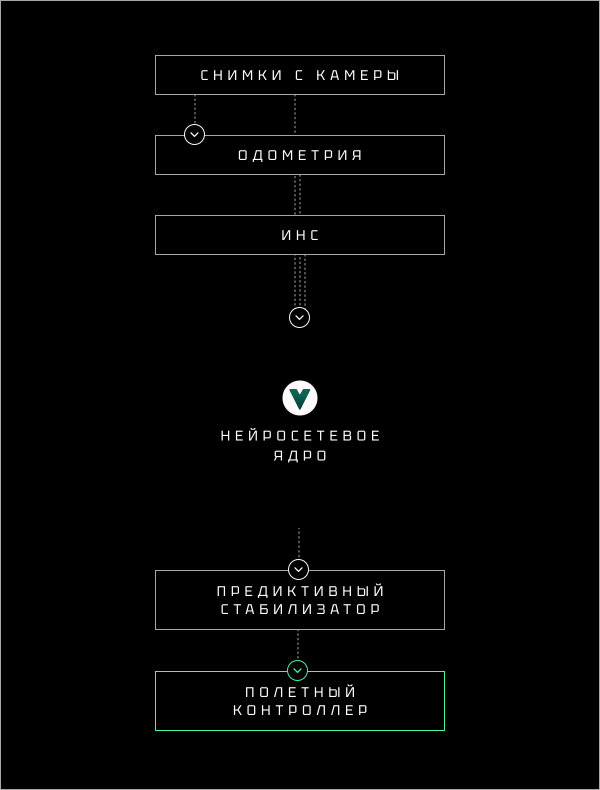
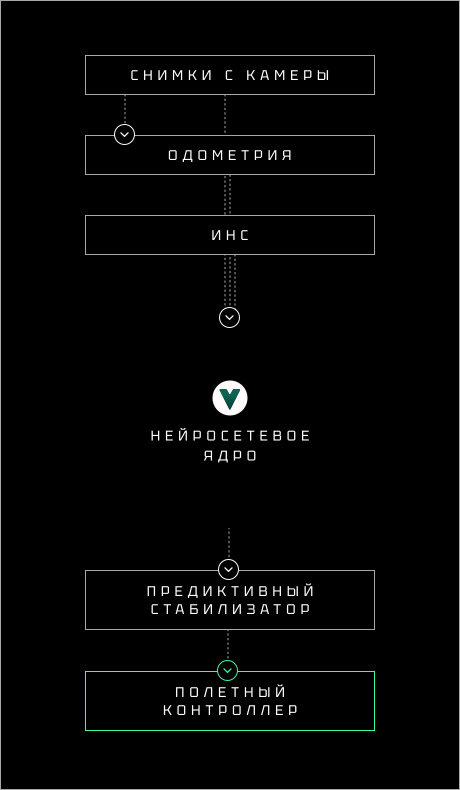
Нейросетевая система
Сравнивает каждый кадр с эталонной картой и возвращает актуальную координату, обнуляя накопленный дрейф.
Инерциальная система
Обеспечивает промежуточные расчеты движения во время полета.
Визуальная одометрия
Измеряет движение кадр за кадром для точного определиния скорости движения.
4 алгоритма для абсолютного позиционирования БпЛА на карте
интеллектуальная навигация
спецификация
Необходимый сенсор
Цифровая камера с глобальным затвором (shutter stock)
Вычислительная платформа
Компьютер класса Orange Pi 5
Аппаратное ускорение
Без обязательного GPU и NPU
Интеграция с автопилотом
Есть
Начальные координаты
Не требуются для определения местоположения
радиочастотное излучение
Отстутствует
Поддерживаемые типы местности
Городская застройка, промышленная зона, сельская местность, поле, лес, пустыня
Условия эксплуатации
Дневное время
Рабочая высота
100–700 м
Точность позиционирования
< 50 м (медианное отклонение)
скорость полета
до 150 км/ч
Частота определения координат
15 Гц
навигация и вычисления
эксплуатационные характеристики
Программное обеспечение, а не модуль.
решение
радиоизлучение
нулевая
сигнатура
сигнатура
Невозможно обнаружить средствами радиоэлектронной разведки.
интеграция
Открытые автопилоты
С.О.В.А. определяет координаты, автопилот управляет полетом.
вычисления на борту
одноплатный компьютер
Работает на CPU компьютера класса Orange Pi 5. Без GPU и NPU.
необходимый Сенсор
цифровая камера
Любая стандартная камера с глобальным затвором. Без специализированных сенсоров.
Надежная навигация без идеальных карт.
карта
устаревшие снимки

Ориентируется по устаревшим картам, даже если объекты на местности изменились или исчезли.
низкое разрешение

Определяет местоположение по картам с низкой детализацией, на которых плохо различимы мелкие объекты.
сезонные изменения

Распознает одну и ту же местность в любое время года, независимо от сезонных изменений ландшафта.
Используйте любые источники картографических данных: коммерческие спутниковые снимки, локальные ортофотопланы, открытые бесплатные карты.
С.О.В.А. не требует идеального совпадения изображения с реальностью. Нейросеть обучена узнавать местность, а не искать точную копию изображения.
Получить консультацию
Пожалуйста, заполните все поля
*Обязательное поле